中文简体

Industriella fordonskontroller: Säkerhet från grunden
Styrenheter för industrifordon är den enskilt mest effektiva elektroniska komponenten för att förhindra olyckor med gaffeltruckar och anläggningsmaskiner. De övervakar kontinuerligt maskinens dynamik och ingriper inom millisekunder – mycket snabbare än någon mänsklig operatör. Bara i USA orsakar incidenter med motordrivna industrilastbilar cirka 34 900 skador och 85 dödsfall årligen. Styrenheter hanterar dessa risker direkt via redundanta säkerhetsarkitekturer, aktiva stabilitetsfunktioner och feldiagnostik i realtid. När de integreras på rätt sätt förvochlar de en farlig maskin till en förutsägbar, kontrollerad tillgång.
Fältdata bekräftar effekten: flottor utrustade med avancerade styrenheter har dokumenterat 70 % färre olyckor och 80 % mindre utrustningsskador jämfört med okopplade system. Dessa vinster härrör inte från teori utan från kontinuerlig, automatisk hastighetsreglering, lutningsbegränsning och kollisionsundvikande – allt exekveras av styrenheten utan att operatören behöver göra något.
Redundant arkitektur – Dual-Core Protection
Säkerhetens kärna är hårdvararedundans. Moderna styrenheter använder en design med dubbla mikroprocessorer (Kategori 3 enligt EN ISO 13849) som behandlar varje kritisk signal genom två oberoende kanaler. Om en processor misslyckas fortsätter den andra att övervaka och kontrollera säkerhetsfunktioner, vilket förhindrar oavsiktlig rörelse eller strömavbrott.
Redundans omfattar även dubbla ingångsvägar för säkerhetskritiska sensorer – gaspådrag, bromsansättning, styrvinkel. Varje oöverensstämmelse mellan de två vägarna utlöser omedelbart ett säkert tillstånd, vanligtvis hastighetsreduktion till krypläge eller fullständig motoravstängning. Detta överensstämmer med EN 1175:2025, som kräver lägsta prestandanivåer för säkerhetsrelaterade styrsystem.
Enpunktsfel neutraliseras effektivt – även under kraftiga vibrationer, termisk stress eller åldrande av komponenter förblir styrenheten antingen felfunktionell eller felsäker.
Aktiva säkerhetsfunktioner – Ingripande före reaktion
Utöver passiv redundans kör kontroller aktiva säkerhetsalgoritmer som modifierar fordonets beteende i realtid, med hjälp av sensorfusion och CAN-bus-kommunikation.
Hastighets- och lutningsbegränsning
Styrenheter höjer dynamiskt körhastigheten baserat på lyfthöjd, lastvikt och styrvinkel. När en gaffeltruck lyfter en tung last, minskar styrenheten automatiskt maxhastigheten och begränsar mastens tiltningsvinkel och tilthastighet för att förhindra att den välter framåt. Denna tillämpning är hårdkodad – operatören kan inte åsidosätta den.
Stabilitetskontrollsystem
Avancerade styrenheter integreras med stabilitetspaket med flera sensorer (t.ex. 10 sensorer, 3 ställdon och 1 styrenhet). De kan låsa bakaxeln under skarpa svängar för att minska risken för att välta i sidled och begränsa lutningen framåt när lastens höjd och position blir kritisk. Alla korrigeringar sker snabbare än vad den skickligaste föraren kan reagera på.
Närhet och undvikande av kollisioner
Närhetssensorer matar data till styrenheten, vilket minskar hastigheten automatiskt när fotgängare eller andra fordon närmar sig. Styrenheten modulerar också hydrauliska funktioner (lyft, sänkning, tiltning) baserat på zonregler, vilket förbättrar laststabiliteten och minskar stötenergin. I autonoma lägen utför säkerhetsklassade kontroller nödstopp med latenser under 100 ms.
Realtidsdiagnostik och CAN-Buss intelligens
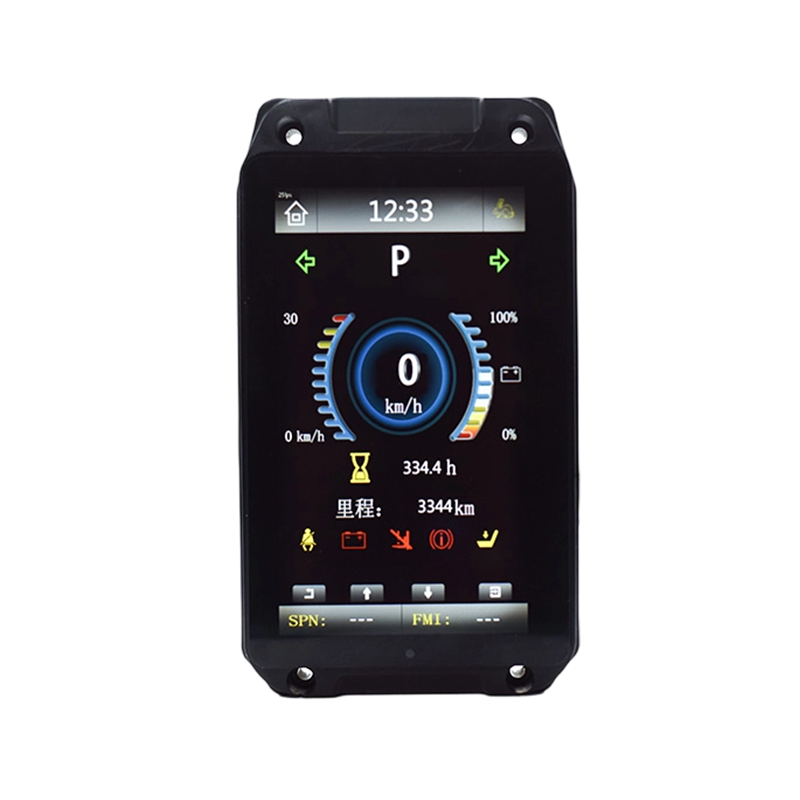
En styrenhets diagnostiska förmåga är lika viktig som dess interventionslogik. Via Styrenhet Area Network (CAN) buss , utbyter den kontinuerligt data med batterihantering, sensorer och displayer — övervakning spänning, temperatur, laddningstillstånd och felkoder .
Stöd för moderna kontroller UDS (ISO 14229) and SAE J1939 protokoll, som gör det möjligt för tekniker att läsa livedata, felhistorik och säkerhetsloggar med standarddiagnostikverktyg. Icke-flyktigt minne bevarar register över strömcykler, vilket hjälper till att analysera rotorsaker efter incidenter.
Förutsägande underhåll blir möjligt: genom att spåra styrenhetens temperatur, strömdragning och felfrekvenser kan vagnparksförvaltare planera reparationer innan fel uppstår — Att minska oplanerade stillestånd och olyckor under drift.
Funktionella säkerhetsstandarder – ryggraden för efterlevnad
Varje säkerhetskontrollant måste valideras mot internationella standarder. Efterlevnad är inte förhandlingsbar för rättslig verksamhet och ansvarsskydd på reglerade marknader.
ISO 13849 – Prestandanivåer
ISO 13849-1 definierar prestationsnivåer (PL) från a till e. För varje säkerhetsfunktion måste regulatorn uppnå en erforderlig PL (PL r ) fastställs genom riskbedömning. Styrenheter med Kategori 3 dubbelkanalsarkitektur vanligtvis nå PL d eller PL e , de högsta tillförlitlighetsnivåerna.
EN 1175:2025 – Elsäkerhet för industritruckar
Denna standard specificerar lägsta prestandanivåer för alla elektriska/elektroniska komponenter på industribilar. Controllers certifierade enligt EN 1175 ger OEM-tillverkare och slutanvändare dokumenterade bevis på överensstämmelse.
ISO 26262 – Funktionell säkerhet för vägfordon
För fordon på motorväg eller blandad användning, ISO 26262 gäller, krav på mikrokontroller av fordonskvalitet, master-slave-övervakning och vridmomentövervakning på flera nivåer.
| Standard | Omfattning | Krav på nyckelkontroller |
| ISO 13849-1 | Säkerhetsrelaterade styrsystem | PL r uppdrag; Kategori 2/3/4 arkitektur |
| EN 1175:2025 | Elsäkerhet för industritruckar | Lägsta prestandanivåer för säkerhetsfunktioner |
| ISO 26262 | Vägfordons funktionssäkerhet | ASIL-klassificering; feltolerant design |
| ISO 3691-4 | Förarlösa industritruckar (AGV) | Skyddsfältövervakning; hastighet/rörelsekontroll |
Driftsfördelar – Säkerhet driver produktiviteten
Säkerhet och produktivitet är komplementära, inte motstridiga. Kontrollerat, förutsägbart fordonsbeteende minskar förarens trötthet och ökar förtroendet, samtidigt som samma ingrepp minskar produktskador, utrustningsslitage och stilleståndstid.
Utplacerade system visar 70 % färre olyckor och 80 % mindre skador tillsammans med en 15 % ökning av utrustningsanvändningen. Styrenheter är inte en kostnad – de är en värdespak.
För entreprenadutrustning i tuffa miljöer bibehåller robusta höljen (gjuten aluminium, IP65/IP66-tätning, Gore-Tex-ventiler) tillförlitlig drift i damm, fukt och extrema temperaturer – vilket säkerställer att säkerhetsfunktionerna förblir tillgängliga under hela maskinens livstid.
Arbetsflöde för säkerhetsingripanden
Sekvensen nedan visar hur en kontrollant upptäcker en risk och agerar för att förhindra en incident.
Total svarstid: normalt < 100 ms från sensordetektering till ställdonskommando.
Vanliga frågor
Vilken är den mest kritiska säkerhetsfunktionen i en styrenhet?
Redundant arkitektur med dubbla mikroprocessorer – den säkerställer att inget fel på en enskild komponent kan inaktivera säkerhetsfunktioner.
Hur förhindrar styrenheter att gaffeltrucken välter?
Genom att övervaka lasthöjd, vikt, styrvinkel och hastighet i realtid, sedan minska hastigheten, begränsa lutningen och låsa axlarna efter behov.
Vilka standarder måste en säkerhetskontrollant uppfylla?
ISO 13849-1 (PL d/e), EN 1175:2025, and where applicable ISO 26262 or ISO 3691‑4 for AGVs.
Minskar styrenheter underhållskostnaderna?
Ja – realtidsdiagnostik och CAN-baserad loggning möjliggör förutsägande underhåll, minskar oplanerade stillestånd och reparationskostnader.
Hur snabbt kan en styrenhet reagera på en fara?
Vanligtvis under 100 millisekunder — mycket snabbare än mänsklig reaktionstid (200–300 ms).